微信同号扫码咨询
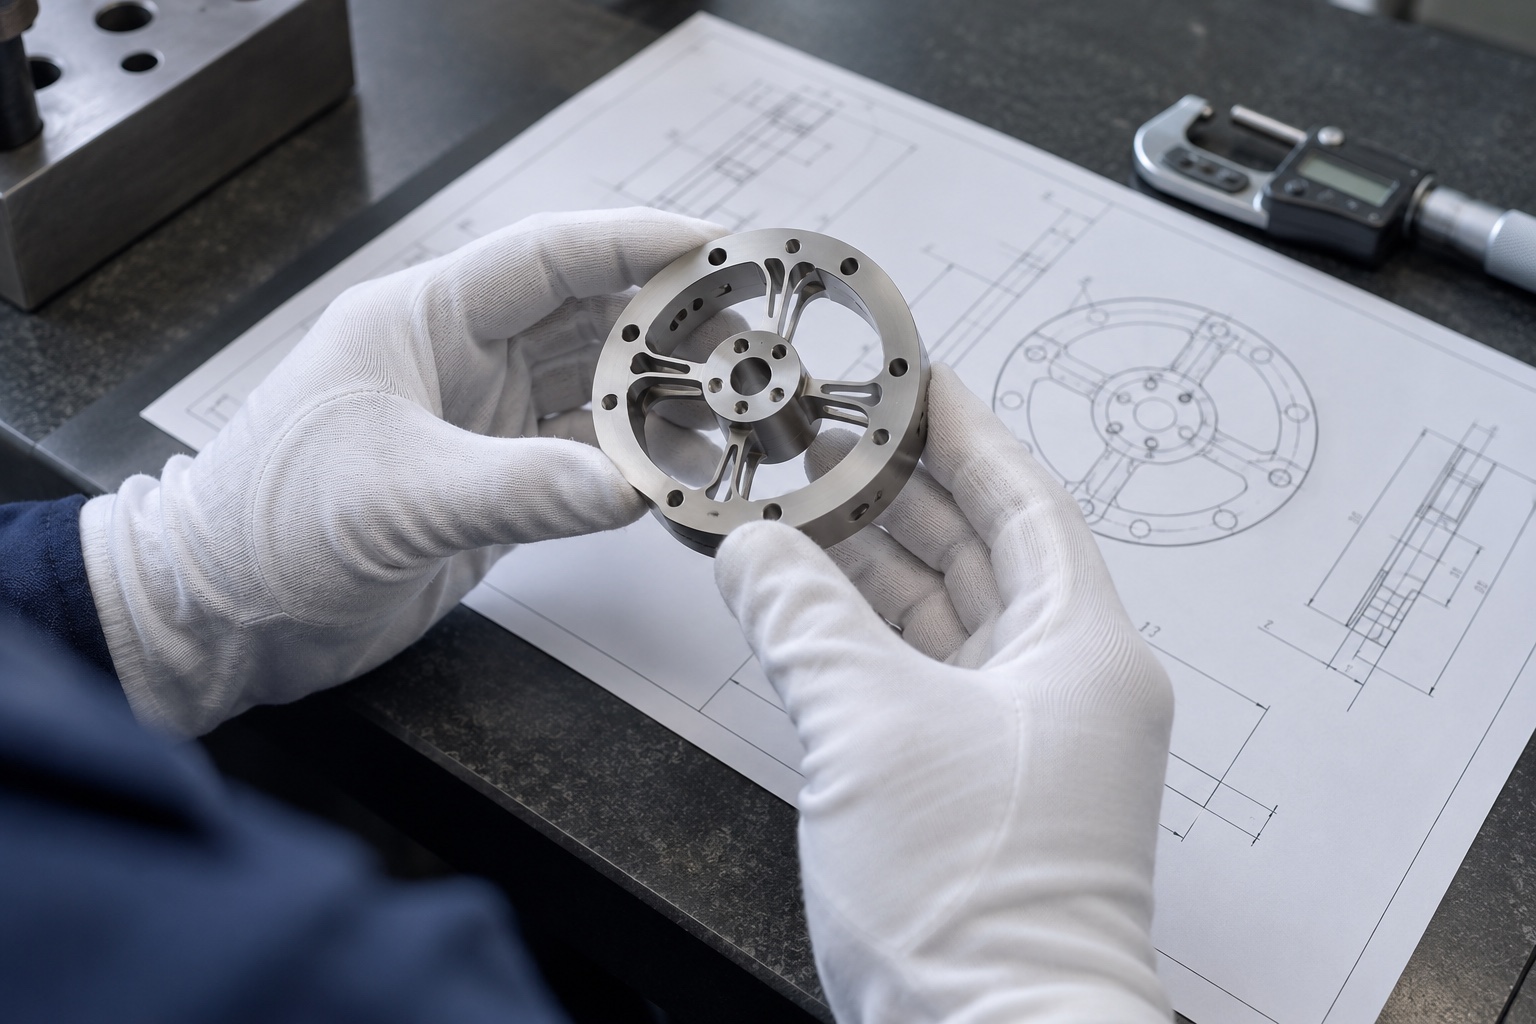
六维力传感器是机器人实现柔顺控制、碰撞感知和精密装配的重要部件。弹性体承担受力和变形转换功能,通常由环形框架、中心轮毂、对称薄梁、应变区和安装孔组成。它的几何误差会影响各方向刚度的一致性,并可能增加通道间耦合。因此,弹性体加工不能只关注外形完成度,而要围绕薄梁尺寸、对称性、残余应力和装配基准建立全过程控制。
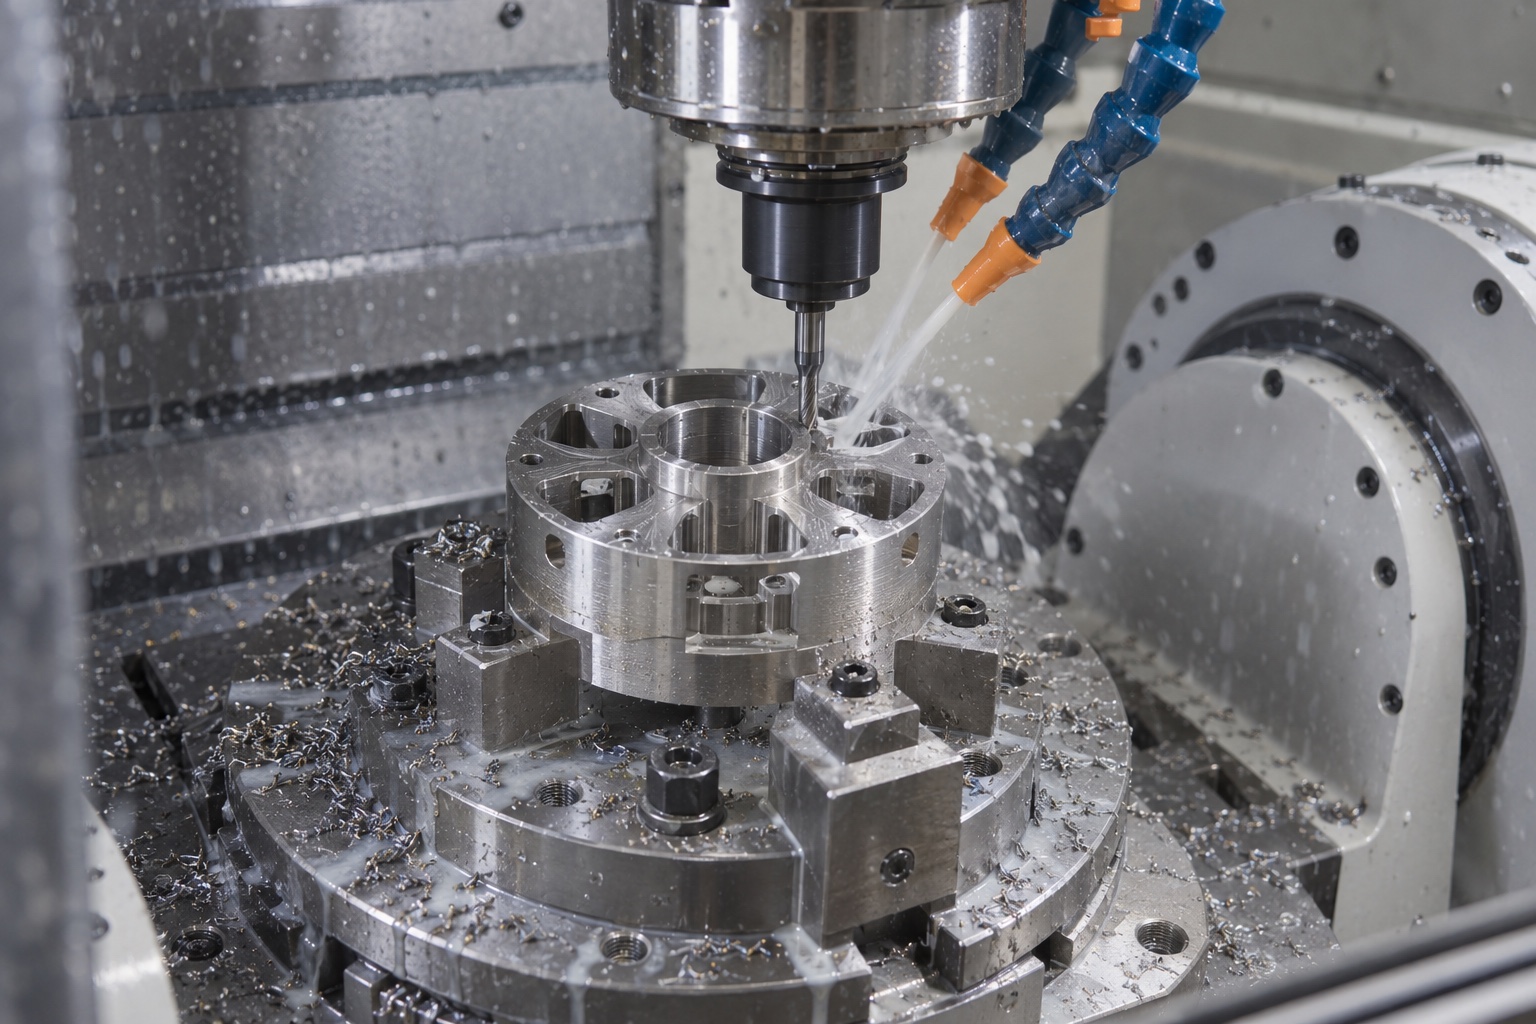
弹性体设计通常具有旋转或镜像对称结构。工艺规划也应遵循同样原则,粗加工时按对称顺序分区去料,避免某一侧先形成薄梁而另一侧仍保留大量材料。毛坯余量要均匀,中心轮毂和外环保留稳定支撑。若一次去除过多材料,局部应力释放和切削热可能造成整体翘曲,后续很难仅靠精加工修正。
TC4导热性较低,切削热容易集中在刃口与工件接触区。薄梁加工时,刀具磨损会带来切削力上升、表面拉伤和厚度漂移。应选择适合钛合金的锋利刀具、稳定排屑和充分冷却,控制刀具悬伸与径向吃刀量。关键薄梁最好由同一组状态可控的刀具完成,并设置刀具寿命和补偿规则。
粗加工阶段零件刚性较高,可采用常规定位;薄梁逐步形成后,夹紧力会更容易传递成变形。精加工夹具应支撑外环或中心实体区,避免直接压紧薄梁和应变区。夹具定位面要清洁平整,夹紧动作保持一致。关键尺寸在夹具内测量后,还需要松夹复测,以识别弹性回弹造成的差异。
薄梁厚度影响结构刚度,梁根圆角则关系应力集中。加工中应保持刀路连续,避免在敏感区域频繁停刀或突然改变负载。圆角半径由刀具与轨迹共同保证,不能依赖手工修磨。若图纸允许,可通过半精加工、稳定化和最终精加工分阶段达到尺寸。薄梁边缘去毛刺应使用受控工具,防止手工操作改变梁宽或形成划伤。
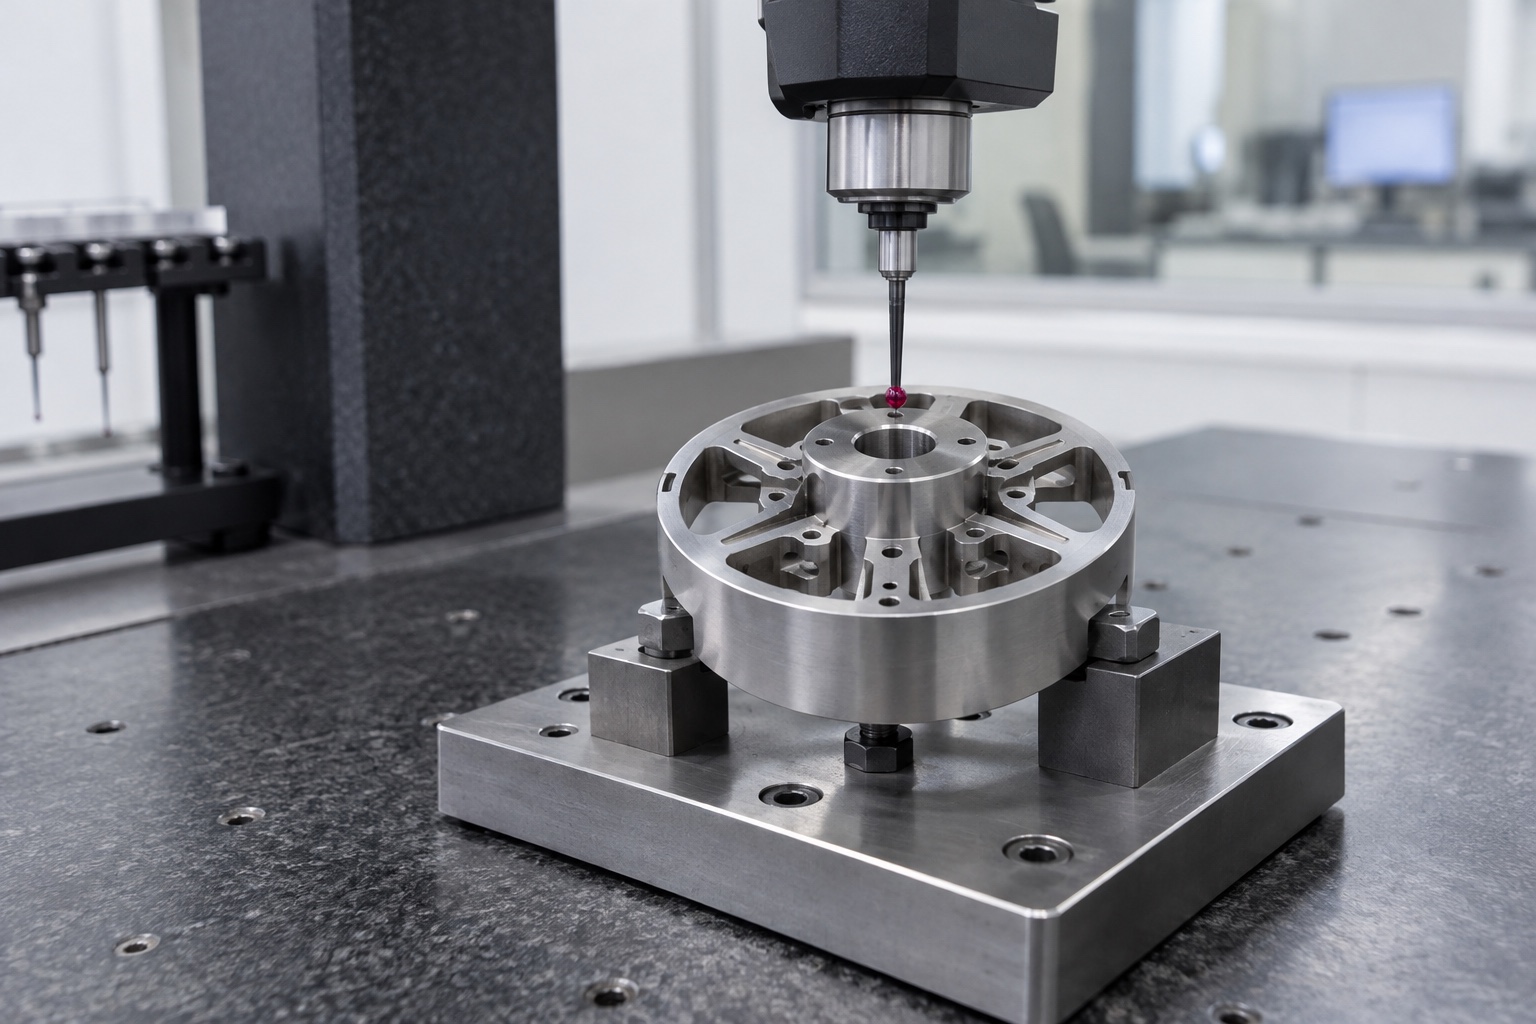
三坐标检测可验证中心孔、外环、孔阵列和安装面的相互位置。薄梁厚度可结合接触式测量、光学测量或专用量具,多点采样而不是只测单一位置。建立坐标系时应模拟实际装配基准,比较各对称区域的厚度、槽宽和位置差。对于高要求项目,可记录不同方向的几何差异,为后续应变片布置和标定分析提供依据。
弹性体加工完成后,还要经历表面清洁、应变片粘贴、固化、线路连接、封装和标定。加工方能够控制的是几何、表面和批次一致性,最终量程、灵敏度、串扰与温漂需在完整传感器状态下验证。样件阶段应把机械检测结果与标定数据对应,找到对性能最敏感的尺寸,并在后续批量中提高过程监控频率。
为了支持设计迭代,建议为每件样机保留材料炉批、加工程序版本、薄梁多点测量结果和表面处理状态。结构版本变更时,应明确哪些基准和安装接口保持不变,并对新旧标定数据分别归档。这样可以区分几何调整、贴片工艺和电子补偿对性能的影响。
六维力传感器弹性体是典型的结构与性能高度关联零件。提供完整模型、关键梁厚、基准体系、材料状态和后续标定需求,有助于制造方选择合理的余量、装夹、刀具和检测策略,从样机开始建立可追溯的小批量加工流程。
177-5111-8438
24小时服务热线
扫码添加微信备注"公司+姓名"
tanghangyun@oemach.com
邮箱