技术干货

机器人肩关节编码器支架加工如何控制基准与变形?

2026-10-15 技术干货

人形机器人肩关节需要在有限空间内布置电机、减速器、轴承、编码器和线缆。编码器支架既要准确定位传感器,又要承受关节振动和装配载荷。为了降低上肢惯量,支架通常采用7075铝合金并设计大窗口、薄筋和中空结构。材料去除率高、刚度变化快,稍有不慎就会导致大孔失圆、安装面翘曲或孔系偏移,因此基准链和加工顺序比单纯提高设备精度更重要。

一、从编码器工作轴线定义基准

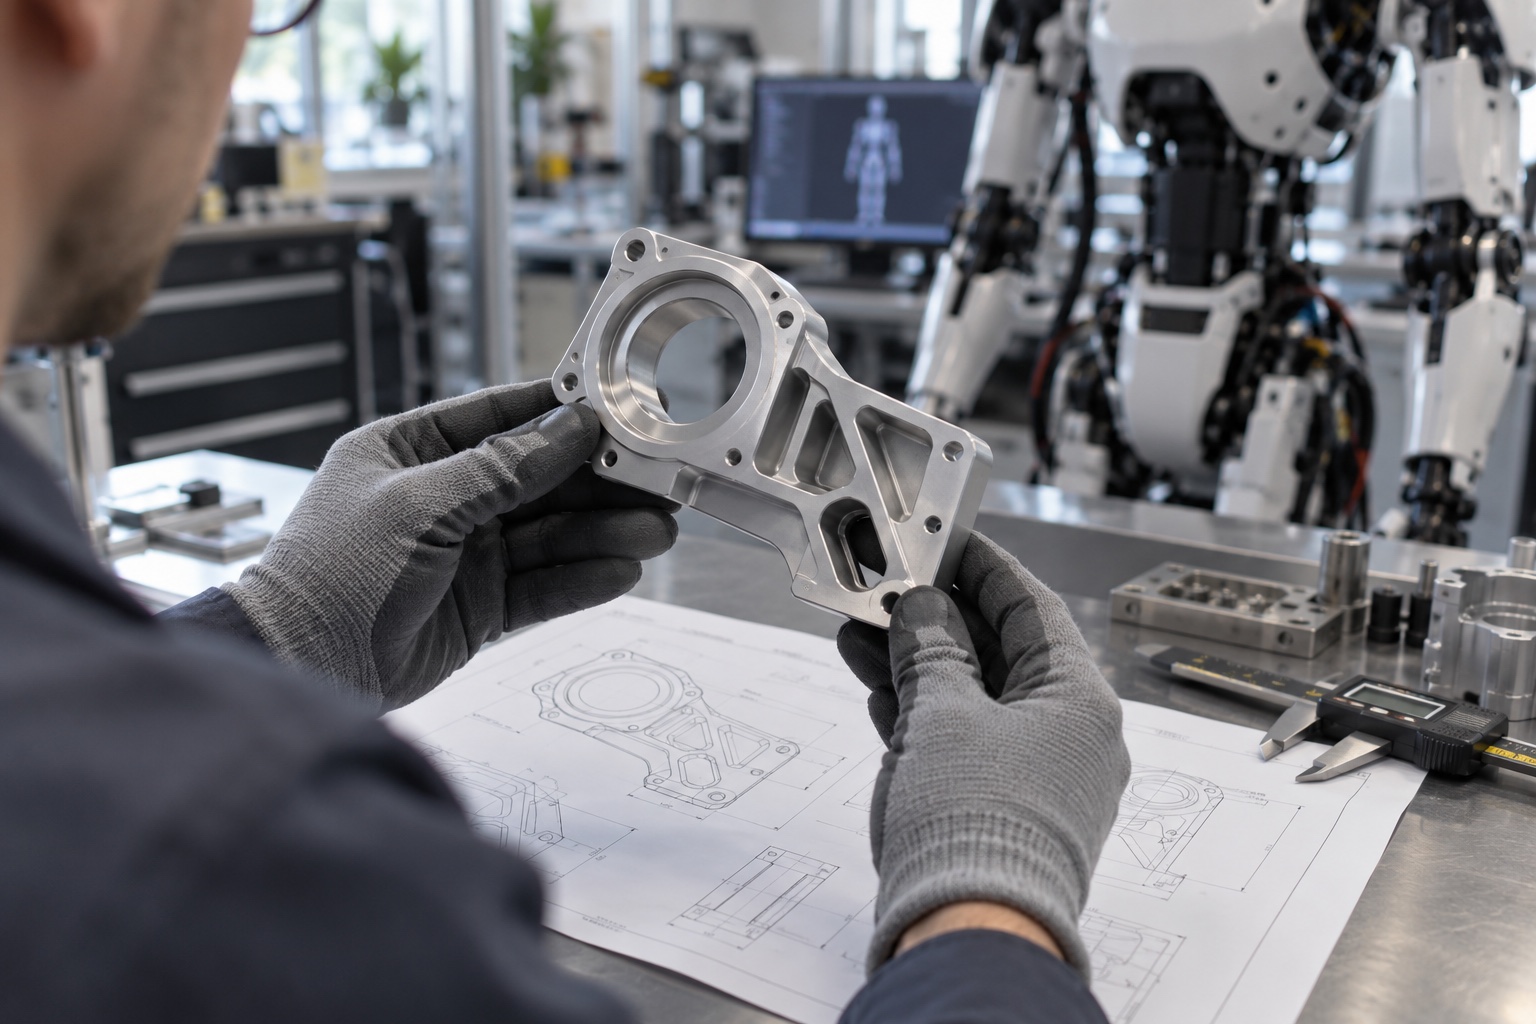
编码器测量的是关节转轴角度,其安装孔轴线应与关节输出轴或轴承轴线保持规定关系。图纸评审时要明确大孔、安装端面、定位销孔和电机连接面的功能优先级。常见做法是以安装端面作为第一基准,以编码器孔轴线和定位侧面建立后续坐标。线缆孔、减重窗和普通紧固孔则围绕功能基准布置。若基准定义含糊,即使所有孔径合格,装配后也可能出现传感器偏心。

机器人肩关节编码器支架加工如何控制基准与变形?图纸与零件

二、粗加工需要对称分层去料

7075毛坯内部存在残余应力,大面积单侧开腔会让支架弯曲。粗加工应在相对区域交替去料,让结构刚度尽量平衡;大孔、窗口和外形均保留均匀余量。薄筋根部使用合理圆角,避免刀具冲击和应力集中。完成主要减重后可安排中间稳定或自然放置,并重新修正定位面。批量生产时记录粗加工前后平面度变化,有助于识别毛坯批次和装夹状态的差异。

三、夹具不能强行把零件压平

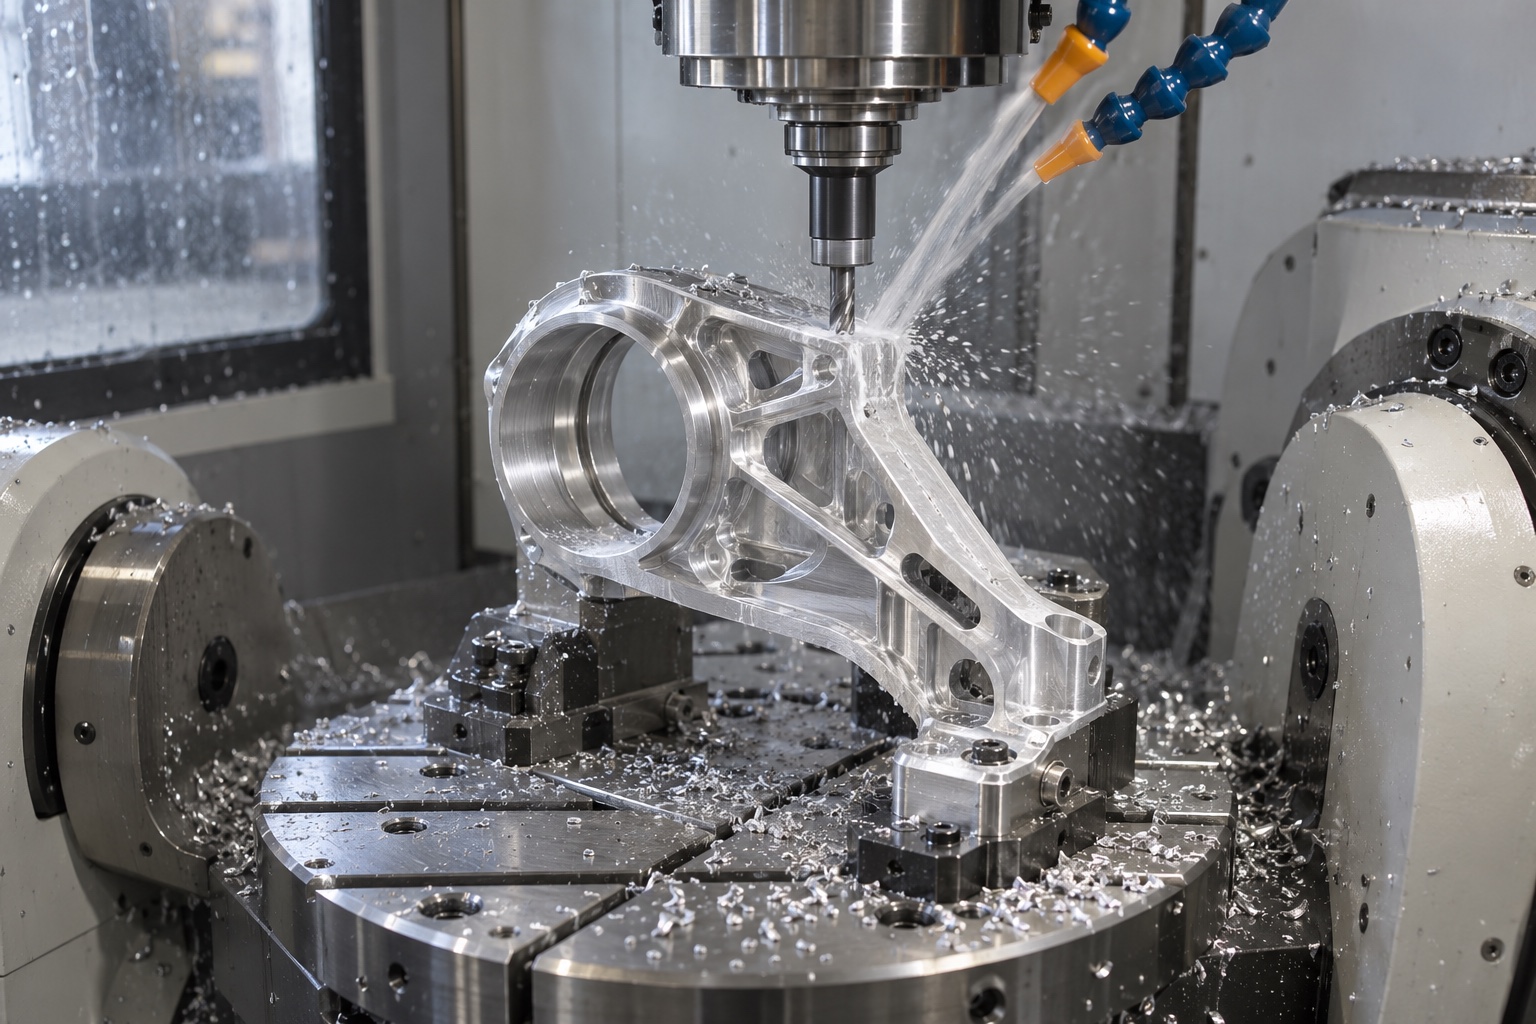
如果夹具用大力把已变形毛坯压到基准面,加工时测得尺寸正常,松夹后零件会回弹。夹具应支撑高刚度区域,通过可调支点消除悬空,压紧位置避开薄筋和精密孔。夹紧力最好使用扭矩或气液压力控制。五轴摆动时还要考虑切削力方向,避免某些姿态让薄壁受力过大。粗精加工夹具可不同,但应保持基准传递清晰,并通过测头复核实际位置。

机器人肩关节编码器支架加工如何控制基准与变形?加工场景

四、关键孔和端面放在结构稳定后完成

编码器大孔通常要求尺寸、圆度和轴线位置稳定,应在减重腔和大部分孔系完成后再精镗。孔与安装端面尽量同装夹加工,缩短垂直度尺寸链。精加工采用锋利刀具、较小切深和稳定冷却,避免局部温升。若孔内安装轴承或精密定位套,还应控制表面粗糙度和入口倒角。定位销孔可在大孔稳定后完成,以确保其相对轴线的位置符合装配需求。

五、线缆通道与边缘质量同样重要

肩关节持续摆动,线缆通道的边缘、圆角和孔位会影响线束寿命。铣削后应去除锐边和残留毛刺,但不能随意扩大功能槽口。内侧难以观察的区域可使用内窥镜或放大镜检查。螺纹孔要验证有效深度和底部余量,避免螺钉顶到底部。对于减重窗口,除尺寸外还需检查薄筋厚度一致性,因为局部过薄会降低关节刚度并改变振动特性。

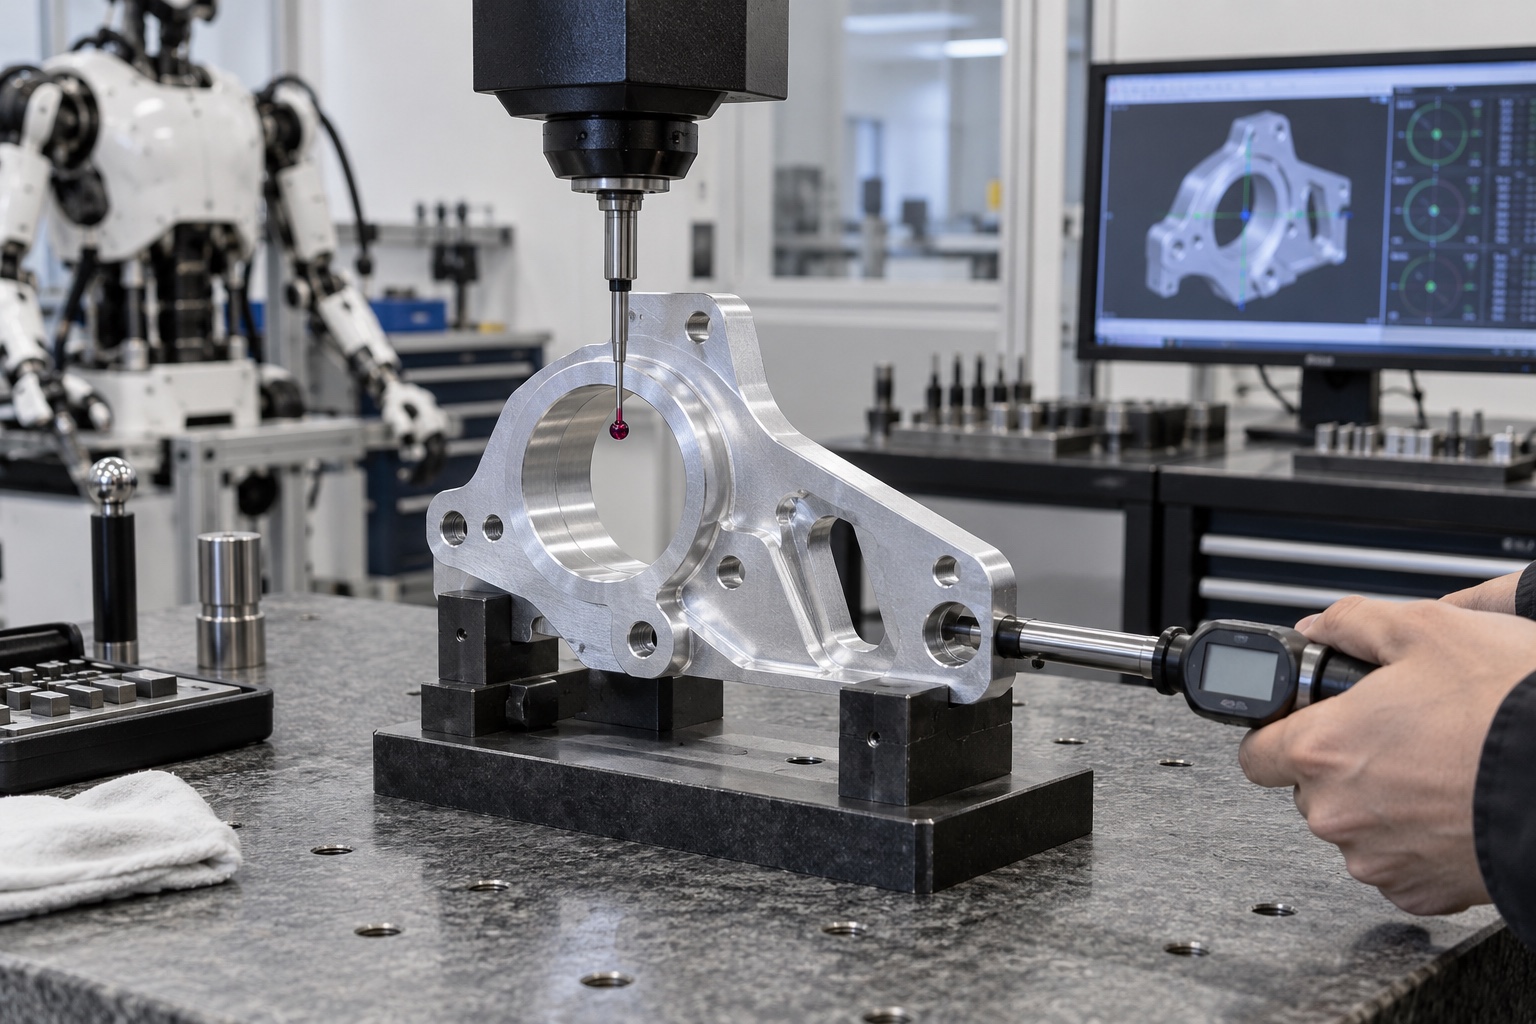
机器人肩关节编码器支架加工如何控制基准与变形?检测场景

六、表面处理前后建立尺寸闭环

7075支架常进行阳极氧化。膜层会改变配合孔、定位面和螺纹尺寸,关键区域应根据图纸要求遮蔽或预留补偿。处理前先完成全尺寸检测,处理后复测编码器孔、定位销孔、安装面和平面度。三坐标测量时按装配基准找正,在大孔不同截面采点计算圆柱度和轴线。必要时使用模拟编码器或心轴做装配验证,确认插入、定位和线缆空间。

结语

人形机器人肩关节编码器支架的精度来源于统一功能基准、平衡去料、低应力装夹和表面处理后的复测。把编码器孔、安装面和定位销孔视为一个系统,在结构稳定后完成精加工,可以减少轻量化设计带来的失圆和翘曲。设计端同时提供装配轴线、膜厚和线缆路径要求,也能让加工方案更贴近真实关节性能。

177-5111-8438

177-5111-8438

24小时服务热线

微信咨询
微信二维码

扫码添加微信
备注"公司+姓名"

tanghangyun@oemach.com

tanghangyun@oemach.com

邮箱