技术干货

人形机器人腕部轴承壳加工如何控制孔轴同心与薄壁变形?

2026-10-21 技术干货

人形机器人腕部要在较小体积内实现多方向转动,并承受末端工具带来的弯矩和冲击。交叉滚子轴承壳通常兼作关节支架、编码器安装基准和线缆通道,结构由大直径薄壁孔、精密端面、安装耳、轻量化腔和环形孔系组成。7075铝合金能够降低重量和转动惯量,但去除率高、壁厚变化大,轴承孔在加工和松夹后容易失圆或偏离端面。

从轴承装配关系建立基准

工艺评审应先确认轴承外圈配合、止口、压盖端面、编码器基准和末端接口之间的关系。主轴承孔决定旋转轴线,止口端面承担轴向定位,防转孔或安装耳确定角向。图纸应明确孔径、圆度、圆柱度、端面跳动和孔系位置,并说明测量时是否装配轴承。若只给孔径公差而缺少几何要求,关节仍可能出现预紧不均、摩擦波动和编码器偏心。

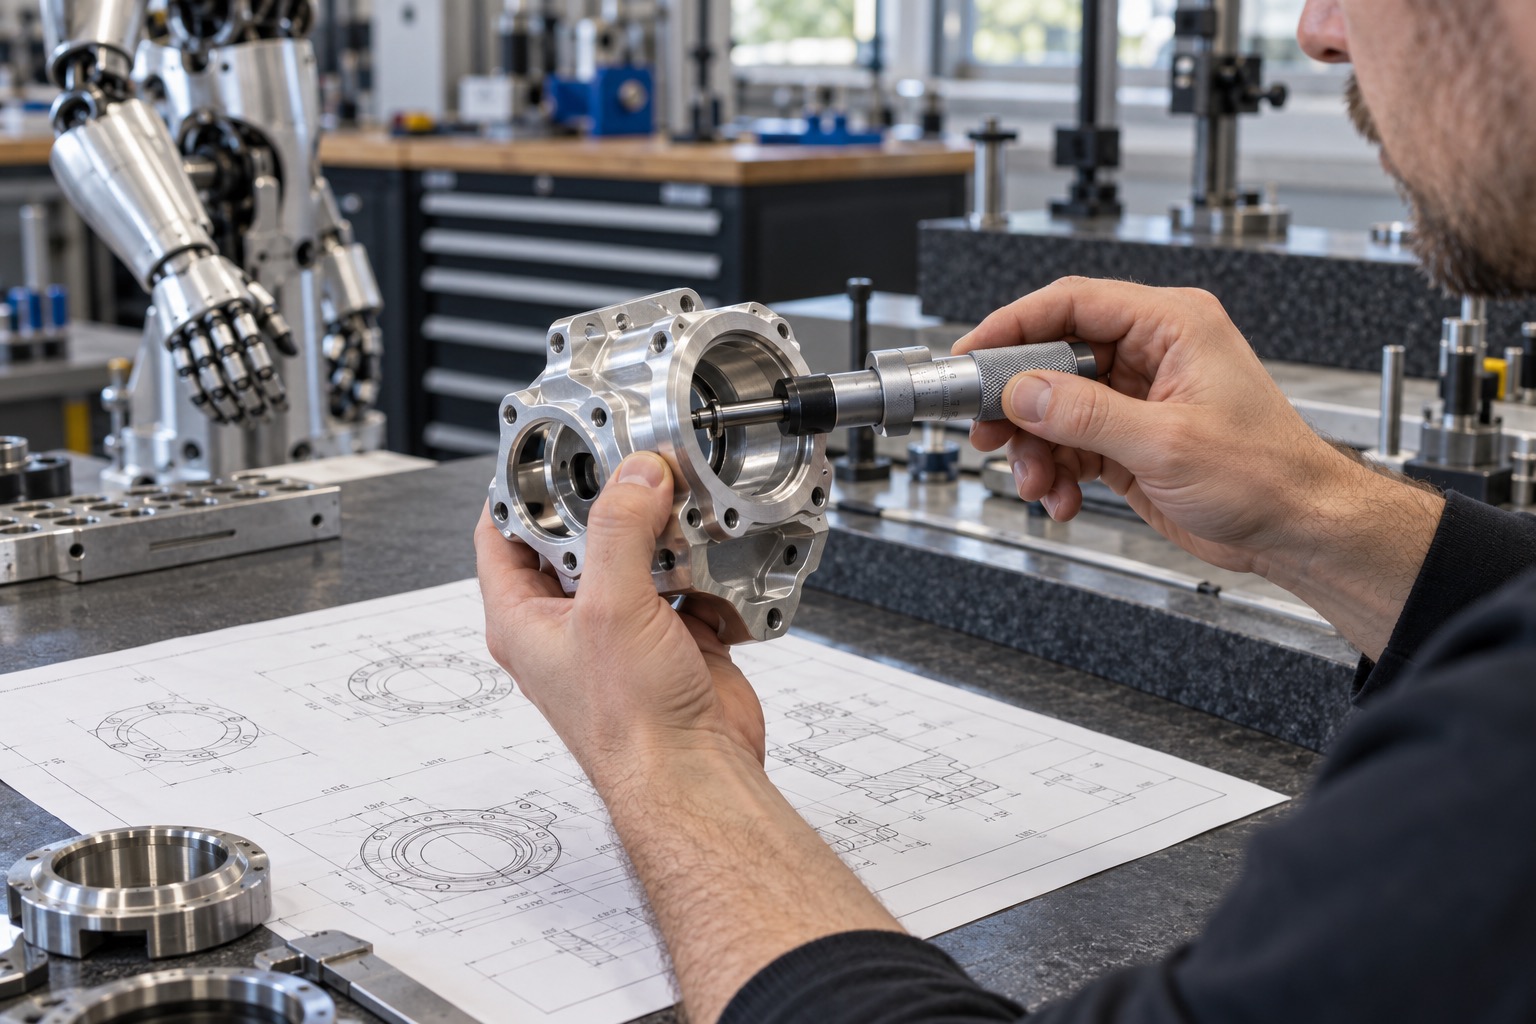
人形机器人腕部轴承壳图纸与轴承孔测量

预拉伸板材与毛坯方向要确认

7075薄壁壳体优先评估预拉伸板或稳定状态毛坯,以降低残余应力。下料时记录轧制方向和批次,检查平面度与余量分布。粗加工采用对称、分层去量,不能连续挖空单侧腔体;内外轮廓交替接近最终形状,使应力释放更均衡。粗加工后松夹并充分温度平衡,必要时进行中间时效,再根据实测变形重新建立精加工基准。

夹具需要支撑厚实节点

薄壁孔周围如果被硬压在夹具上,加工时看似圆整,松开后却会回弹。定位和夹紧应落在厚实耳座、工艺台或加强筋位置,辅助支撑只用于抑制振动,不能给薄壁区域过大预载。夹紧顺序与扭矩应标准化。对于开口结构,可暂时保留工艺连接筋,待轴承座、主要端面和孔系完成后再分步去除,并在自由状态下复测。

五轴刀路保持负载连续

轻量化腔、斜孔和安装耳适合通过五轴加工减少换装。粗加工采用恒定负载策略,转角和进退刀保持平滑,避免在薄壁边缘突然改变切削力。半精加工统一壁厚和余量,精加工使用锋利刀具、小切深和稳定步距。长刀进入深腔前要校核干涉和跳动,刀具磨损会表现为壁面振纹和尺寸漂移,应按有效切削时间管理。

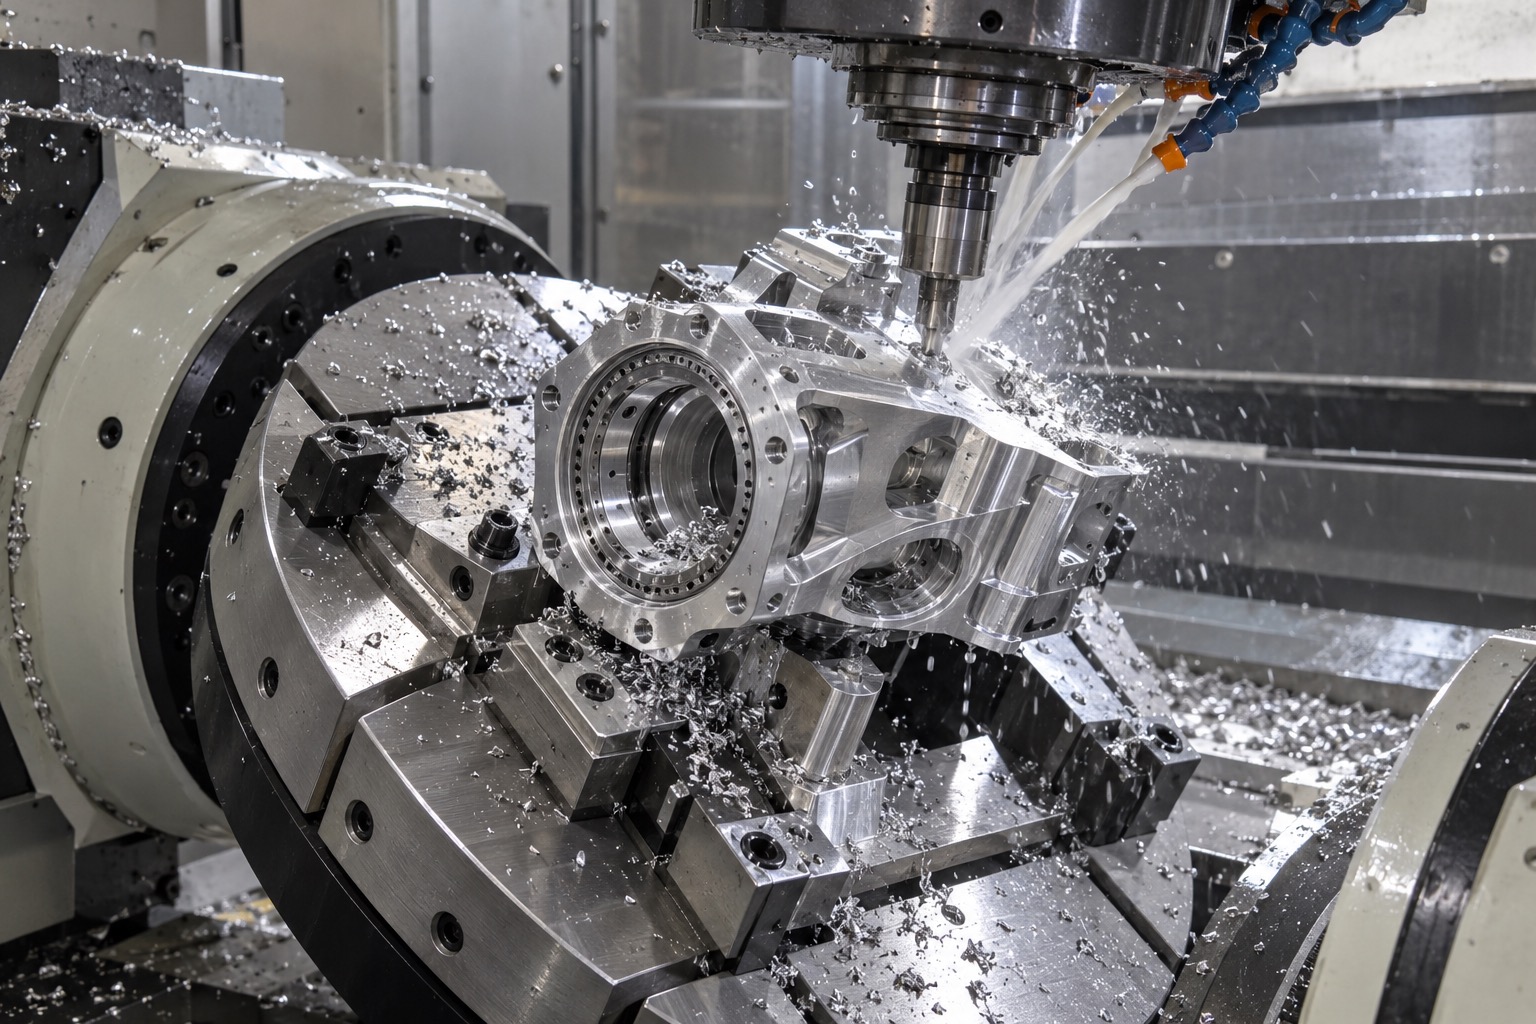
7075人形机器人腕部轴承壳五轴加工

轴承座应在结构稳定后精镗

主要轻量化腔完成后,再对轴承座保留的小余量进行精镗,可减少后续去料导致的孔形变化。精镗前检查自由状态、环境温度和基准跳动;镗杆刚性、刀尖圆弧和切削参数保持一致。轴承孔、止口和压盖端面尽量在同一装夹中完成,使端面跳动围绕真实孔轴线控制。翻面加工时使用已完成孔和端面定位,并通过机内测头复核坐标。

线缆孔和环形孔系避免累积误差

腕部需要通过中心孔或侧向通道布置电源、信号和气路,孔口毛刺会损伤线缆。孔系加工应以主轴线和端面为基准,控制角向位置与沉孔深度;交叉位置安排受控倒角和清理。螺纹底孔不能侵入轴承座或薄壁边界,深孔要验证排屑。装配前可使用线缆等效件、轴承或定位盘进行功能检查。

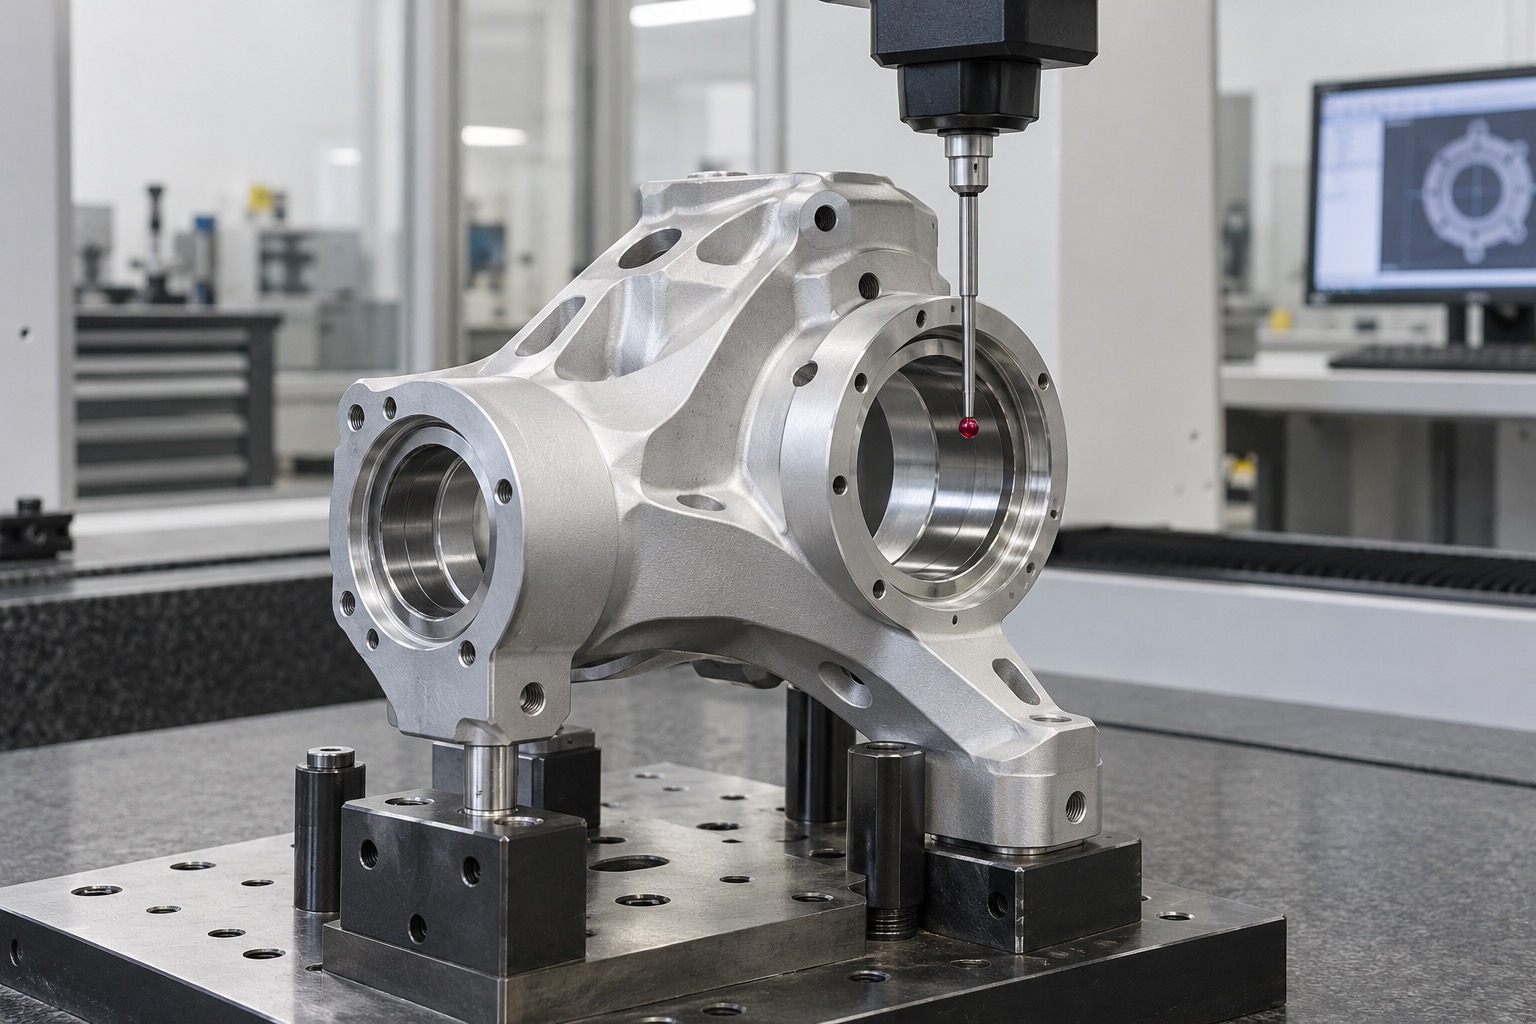
机器人腕部轴承壳三坐标孔轴检测

自由状态检测比压紧测量更真实

三坐标检测时应使用低约束支撑,在轴承孔多个深度采点,评价圆度、圆柱度和轴线相对端面的垂直关系。夹具若压紧过度,会把椭圆孔暂时压圆。壁厚可用超声或专用量具抽查,防止局部去量不均。对装配敏感项目,可记录装轴承前后的孔形和启动力矩,判断配合与壳体刚度是否匹配。

表面处理前后需要双重确认

阳极氧化会在表面形成膜层,轴承孔、接地面和精密止口通常需要遮蔽。处理前完成全尺寸检查,处理后复测关键孔、端面和螺纹,并检查遮蔽边界、挂具印和磕碰。小批量应记录材料批次、松夹变形、刀具、温度、三坐标和表面处理批次。把对称去量、低应力装夹、结构稳定后的精镗与自由状态检测结合,才能控制腕部轴承壳的孔轴同心和薄壁变形。

177-5111-8438

177-5111-8438

24小时服务热线

微信咨询
微信二维码

扫码添加微信
备注"公司+姓名"

tanghangyun@oemach.com

tanghangyun@oemach.com

邮箱