技术干货

六维力传感器弹性体加工如何控制梁厚一致与零点漂移?

2026-10-23 技术干货

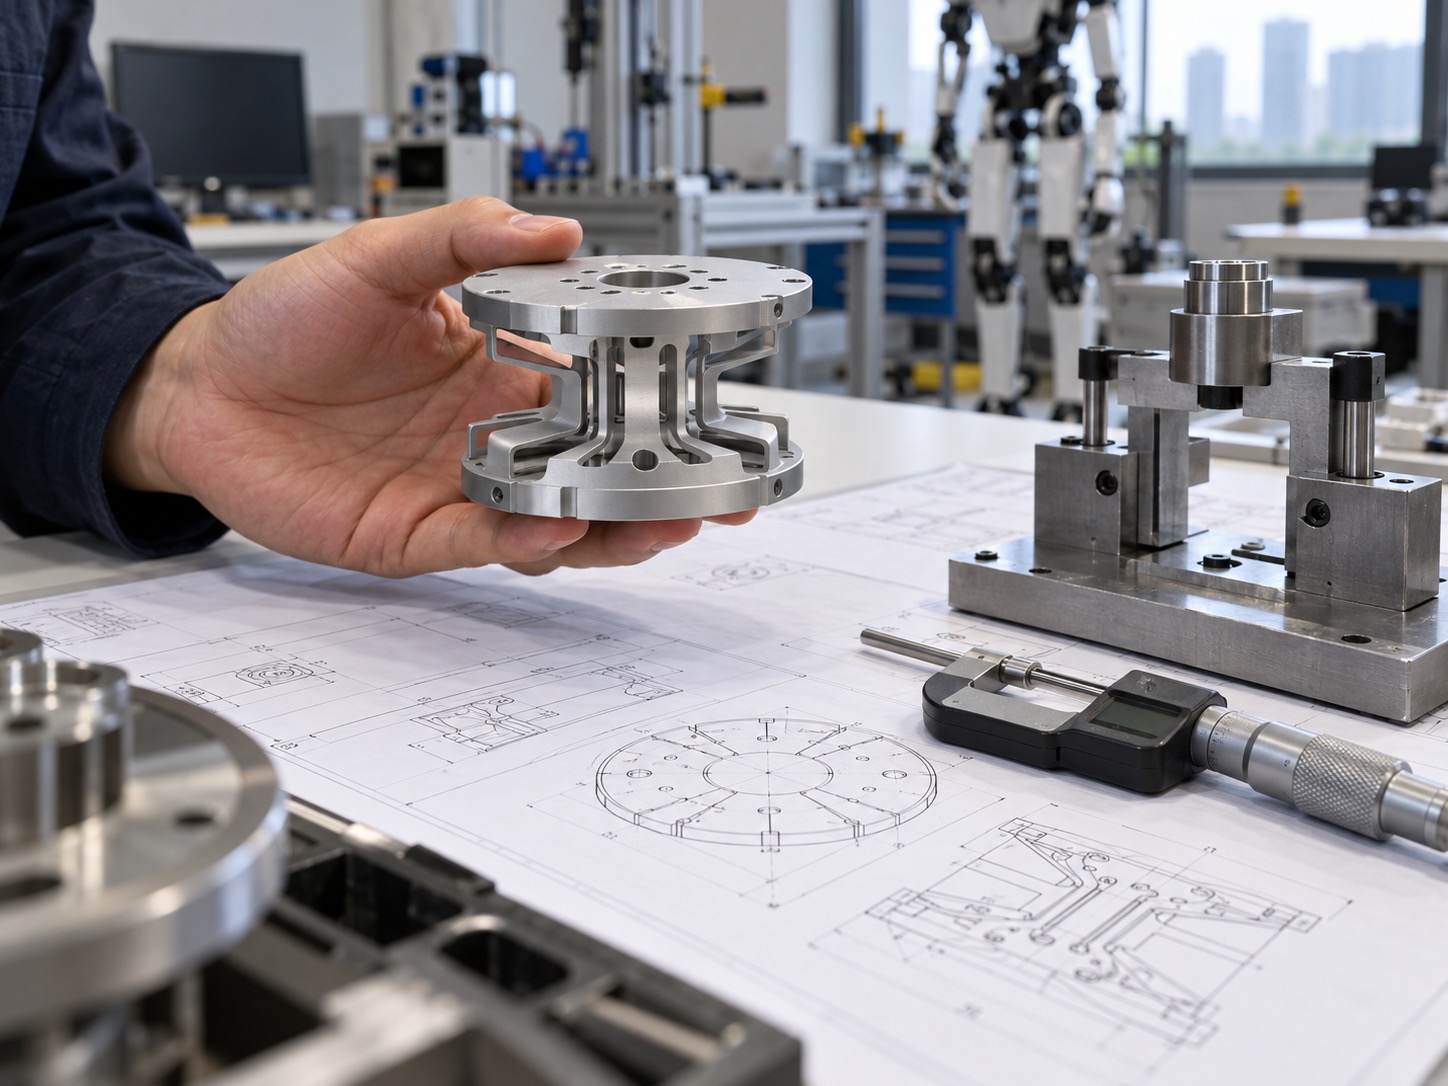
六维力传感器弹性体与工程图纸

足底六维力传感器帮助人形机器人识别三个方向的力和三个方向的力矩。弹性体把外部载荷转换为可测量的微小应变,是传感器性能的机械基础。对于整体式7075铝合金弹性体,柔性梁厚度、槽位对称、中心孔位置和残余应力都会影响灵敏度、轴间耦合及零点稳定。加工不能只追求尺寸合格,还要保持各个受力单元的几何一致和应力状态接近。

一、图纸评审要区分安装基准与敏感结构

外环安装面、中心连接孔和定位销孔决定弹性体在机器人足部的位置,柔性梁和应变片区域决定信号输出。工艺设计应让安装基准在早期稳定,同时避免后续装夹力直接作用于柔性梁。梁厚公差、对称度和圆周分布通常比非功能外形更重要,应在图纸中明确测量位置和自由状态。

二、材料均匀性和残余应力是第一层风险

7075-T6强度高、重量轻,但大比例去料后可能释放原材料和加工引入的应力。建议选择状态明确、组织均匀的材料,粗加工时在各象限对称去料,并保留均匀精加工余量。必要时安排中间稳定处理或停放,再重新建立基准。若一开始就把柔性梁加工到最终厚度,后续外框去料可能导致不可逆偏移。

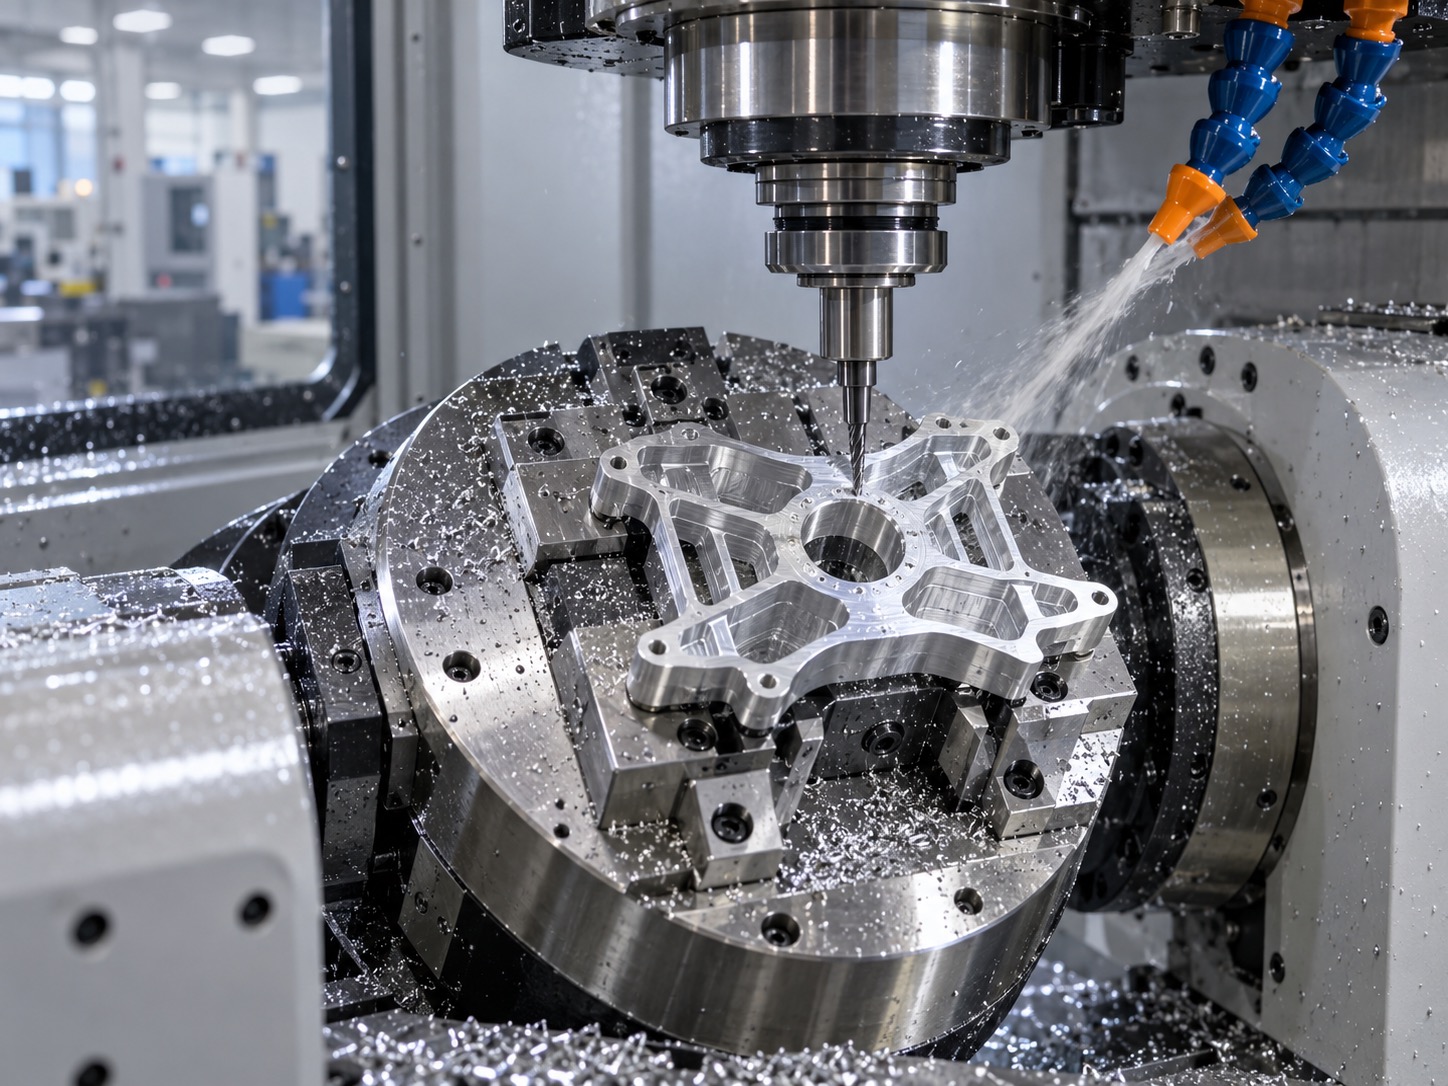
六维力传感器弹性体五轴CNC加工

三、柔性梁和窄槽需要低应力工艺

柔性梁通常较薄,刀具切削力、局部温升和装夹变形都会改变最终厚度。加工顺序应保持结构对称,先完成相对刚性的腔体,再逐步打开窄槽和梁区。小径刀具要控制伸出和磨损,线切割工艺则需评估入口、转角和重铸层。最终精加工应降低切削负荷,并在松夹后测量自由状态尺寸。

四、梁厚一致性不能只测一个点

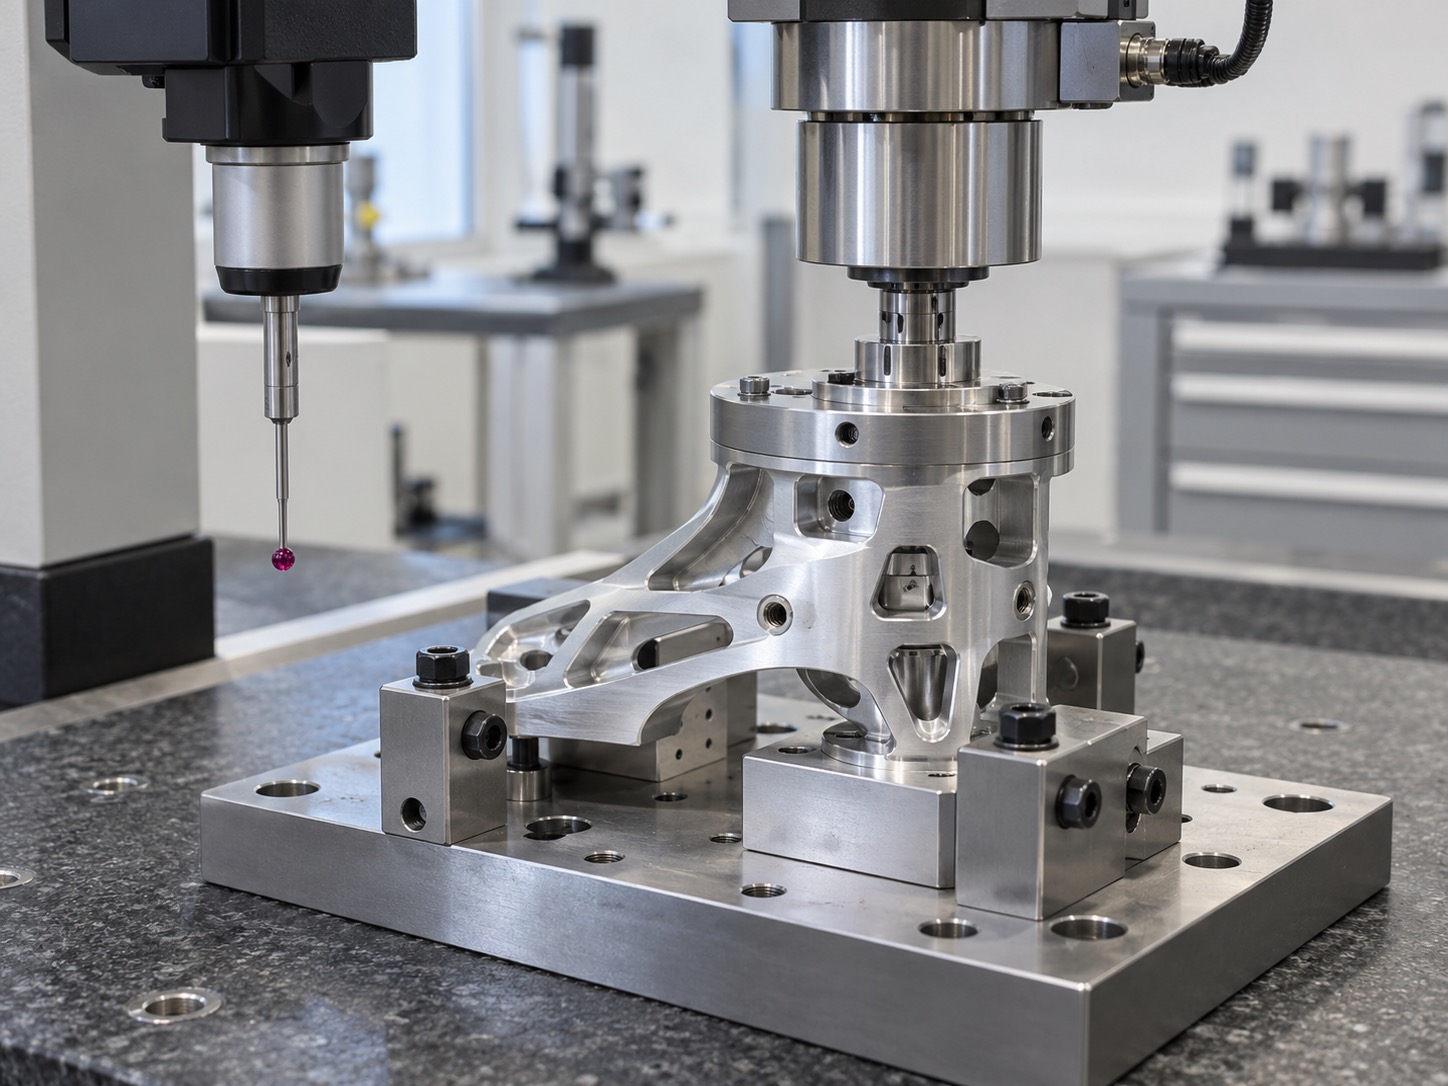
柔性梁可能存在沿长度方向的锥度或局部波动。检测时应在图纸规定的多个截面布置测点,结合影像、测厚仪或三坐标形成尺寸分布。对于圆周对称结构,还应比较不同象限的梁厚、槽宽和位置。单根梁满足公差但各梁平均值差异过大,仍可能造成不同方向灵敏度不一致。

五、表面处理和清洁会影响应变片粘贴

传感器常需在特定区域粘贴应变片。该区域的粗糙度、平整度和清洁度要按粘接工艺控制,阳极氧化或喷砂范围必须明确。若膜层覆盖到粘贴面,可能改变粘接和应变传递;若遮蔽边缘不整齐,又可能产生局部高低差。加工、清洗和表面处理供应链应使用同一版本的区域定义。

六维力传感器弹性体尺寸与载荷检测

六、零点漂移与机械状态密切相关

零点漂移并不完全来自电子电路。弹性体残余应力释放、安装面不平、螺栓预紧不均或粘贴区域污染,都会改变初始应变。几何检测后可采用受控装夹和小载荷循环观察回零情况,在传感器正式标定前筛查异常机械件。安装面、螺纹和定位孔也需同步检查,避免装配过程把额外应力引入结构。

七、研发小批量应把加工数据与标定结果关联

建议记录材料批次、粗精加工间隔、梁厚分布、表面处理批次和松夹后尺寸,并与传感器灵敏度、耦合和零点数据对应。若某方向输出异常,可反查相应梁组的几何和过程状态。经过数批数据积累后,才能合理调整公差,而不是一味收紧所有尺寸。

六维力传感器弹性体的质量来自结构对称、低残余应力和可追溯检测。北京机器人研发企业在选择加工供应商时,应重点考察薄壁加工、自由状态测量和小批版本管理能力,使机械一致性真正支撑后续标定。

177-5111-8438

177-5111-8438

24小时服务热线

微信咨询
微信二维码

扫码添加微信
备注"公司+姓名"

tanghangyun@oemach.com

tanghangyun@oemach.com

邮箱