产品详情
产品说明
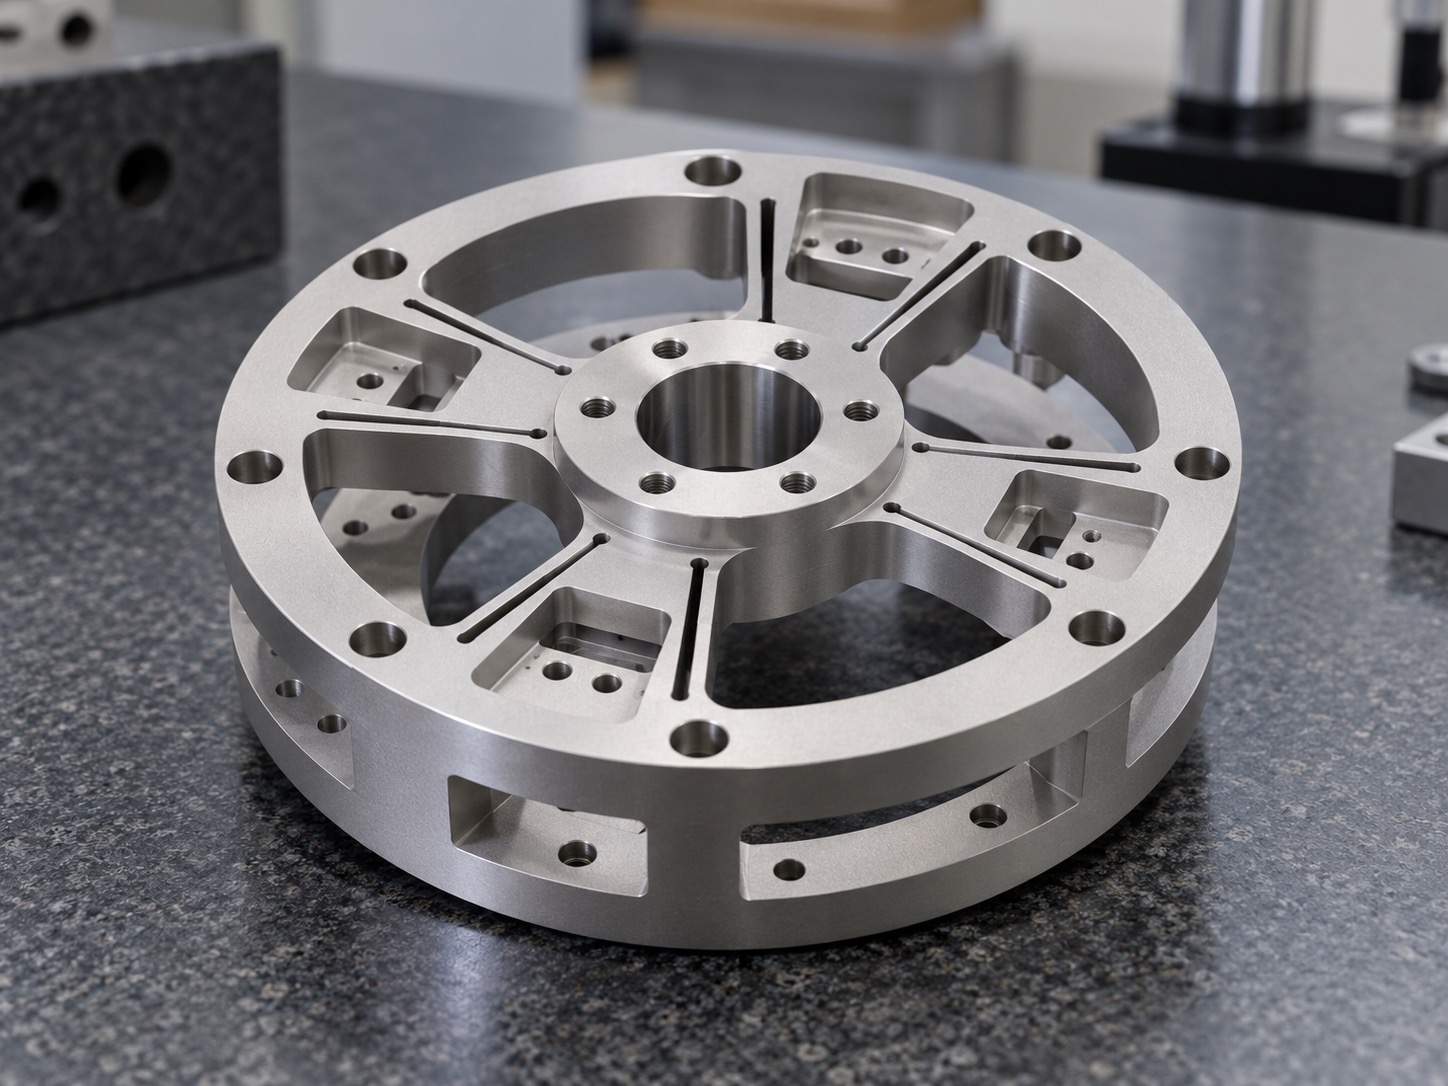
人形机器人足底六维力传感器弹性体用于感知地面反力和力矩,为步态控制、平衡和落脚策略提供输入。零件通常由整体7075-T6铝合金加工,包含外环、中心连接区、对称柔性梁、应变片槽和精密安装孔。柔性梁厚度、对称性、残余应力和安装基准会直接影响灵敏度、耦合误差及零点稳定。
加工方案
先粗加工主体并均匀释放余量,再稳定基准面和定位孔。柔性梁与窄槽采用小径刀具、线切割或组合工艺,控制切削热和装夹力;关键薄壁区域安排低负荷精加工,避免松夹后变形。硬质阳极氧化区域按传感器装配要求遮蔽或补偿。
检测与交付
采用三坐标检查孔位、平面和结构对称性,使用测厚、影像或专用检具复核柔性梁尺寸。可配合进行装夹重复性、静载变形或校准前几何确认。出货前清洁应变片粘贴区域,采用防变形包装并保留首件及关键尺寸记录。
如何下单
请提供二维图纸、三维模型、载荷范围、材料状态、数量、关键梁厚、表面处理和检测要求。完成可制造性评审后反馈工艺、报价和交期。咨询电话:17751118438。
常见问题
问:柔性梁厚度可以控制到什么水平?
答:需结合梁宽、槽深、可测性和结构刚度评估,报价前会确认关键测量方法。
问:怎样减少薄壁加工变形?
答:采用对称去料、分阶段释放余量、低夹紧力和低负荷精加工,并在松夹后复测。
问:可以保留应变片粘贴面吗?
答:可以按图纸控制粗糙度、清洁度及表面处理遮蔽范围。
问:是否支持机器人研发小批量?
答:支持单件首件和小批迭代,可随设计版本调整检测重点。
问:能否配合静载测试?
答:可按双方确认的载荷与夹具方案进行几何复核或配合外部校准。
 北京精工制造